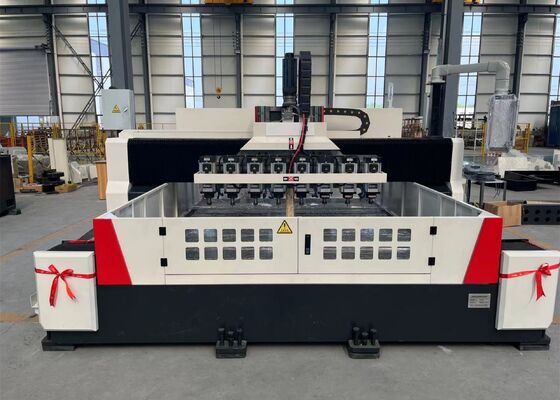
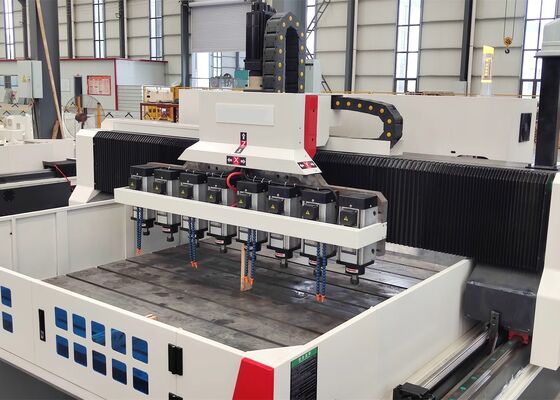
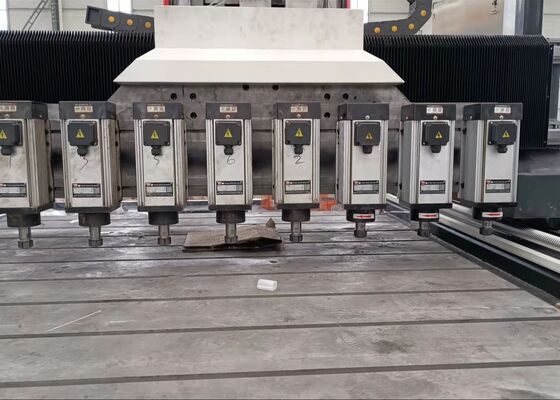
সিভ প্লেটের জন্য গ্যান্ট্রি টাইপ হাই স্পিড সিএনসি ড্রিলিং মেশিন মডেল SPD3010
ব্যবহার:
এটি প্রধানত সিভ প্লেট এবং পাতলা প্লেটের মতো ওয়ার্কপিসগুলির কার্যকর পুরুত্বের সীমার মধ্যে দক্ষ ড্রিলিংয়ের জন্য ব্যবহৃত হয়। এটি একক-উপাদান এবং যৌগিক উপাদান উভয় অংশেই থ্রু হোল ড্রিল করতে পারে। মেশিনিং প্রক্রিয়াটি ডিজিটালভাবে নিয়ন্ত্রিত, যা অপারেশনকে খুব সুবিধাজনক করে তোলে। এটি স্বয়ংক্রিয়, উচ্চ-নির্ভুল, বহু-বৈচিত্র্য এবং গণ উৎপাদনের সুবিধা দেয়।
প্যারামিটার কনফিগারেশন:
| ওয়ার্কপিস আকার |
দৈর্ঘ্য x প্রস্থ |
৩০০০x১০০০ মিমি |
| গ্যান্ট্রি উচ্চতা |
২০০ মিমি |
| উল্লম্ব স্লাইডিং র্যাম ড্রিলিং পাওয়ার হেড |
সংখ্যা। |
৮ |
| স্পিন্ডল টেপার হোল |
ER20 |
| সর্বোচ্চ ড্রিলিং ব্যাস |
Φ১-Φ৬ মিমি |
| সর্বোচ্চ পুরুত্ব |
≤১৮০ মিমি |
| সার্ভো স্পিন্ডল মোটর পাওয়ার |
২.২ কিলোওয়াট |
| ফ্রিকোয়েন্সি কনভার্টার |
৮x২.২ কিলোওয়াট |
| স্পিন্ডলের নীচের প্রান্ত থেকে ওয়ার্কটেবল পর্যন্ত দূরত্ব |
০-২০০ মিমি |
| পাওয়ার হেডের পার্শ্বীয় চলাচল |
সর্বোচ্চ অনুভূমিক স্ট্রোক |
১০০০ মিমি |
| পার্শ্বীয় চলাচলের গতি |
০~৭ আর/মিনিট |
| পার্শ্বীয় চলাচলের জন্য সার্ভো মোটর পাওয়ার |
২.৪ কিলোওয়াট |
| গ্যান্ট্রি অনুদৈর্ঘ্য চলাচল (Y অক্ষ) |
সর্বোচ্চ ফিড স্ট্রোক |
৩০০০ মিমি |
| ফিড মুভিং স্পিড |
০~৭ মি/মিনিট |
| ফিড সার্ভো মোটর পাওয়ার |
২x২.৪ কিলোওয়াট |
| উল্লম্ব র্যাম ফিড মোশন (Z অক্ষ) |
সর্বোচ্চ স্ট্রোক |
২০০ মিমি |
| চলাচলের গতি |
০~৭ মি/মিনিট |
| সার্ভো মোটর পাওয়ার |
২.৪ কিলোওয়াট |
| তিন-অক্ষ পজিশনিং নির্ভুলতা |
X/Y/Z/A/B/C |
±০.০১৫/১০০০ মিমি |
| তিন-অক্ষ পুনরাবৃত্তি পজিশনিং নির্ভুলতা |
X/Y/Z/A/B/C |
±০.০১/১০০০ মিমি |

মেশিন কাঠামো:
প্রধানত একটি ওয়ার্কটেবল, একটি চলমান গ্যান্ট্রি, একটি চলমান স্যাডল, একাধিক ড্রিলিং পাওয়ার হেড, একটি স্বয়ংক্রিয় তৈলাক্তকরণ ডিভাইস, প্রতিরক্ষামূলক ডিভাইস, একটি সঞ্চালন শীতলীকরণ ডিভাইস, একটি ডিজিটাল নিয়ন্ত্রণ ব্যবস্থা এবং একটি বৈদ্যুতিক ব্যবস্থা নিয়ে গঠিত। রোলিং গাইড পেয়ার দ্বারা সমর্থিত এবং পরিচালিত এবং নির্ভুল লিড স্ক্রু পেয়ার দ্বারা চালিত, মেশিন টুল উচ্চ পজিশনিং নির্ভুলতা এবং পুনরাবৃত্তিযোগ্যতা ধারণ করে।
১. ওয়ার্কটেবল:
বেড এবং ওয়ার্কটেবল ধূসর লোহা (HT250) এর অবিচ্ছেদ্য ঢালাই, সেকেন্ডারি অ্যানিলিং এবং এজিং ট্রিটমেন্টের পরে নির্ভুলভাবে মেশিনে তৈরি, যার ফলে চমৎকার গতিশীল এবং স্থির অনমনীয়তা এবং কোনও বিকৃতি হয় না। ওয়ার্কটেবল পৃষ্ঠে সূক্ষ্মভাবে মেশিনে তৈরি, যৌক্তিকভাবে সাজানো টি-স্লট রয়েছে ওয়ার্কপিস ক্ল্যাম্পিংয়ের জন্য। বেস বেডের প্রতিটি পাশে দুটি উচ্চ-নির্ভুল রৈখিক গাইড লাগানো আছে, যা গাইড স্লাইডের উপর সমান শক্তি বিতরণ নিশ্চিত করে এবং মেশিন টুলের অনমনীয়তা এবং প্রসার্য ও সংকোচন শক্তিকে উল্লেখযোগ্যভাবে উন্নত করে। ড্রাইভ সিস্টেমে একটি এসি সার্ভো মোটর এবং একটি নির্ভুল বল স্ক্রু পেয়ার ব্যবহার করা হয় ডুয়াল-সাইড ড্রাইভের জন্য, যা গ্যান্ট্রিকে Y-অক্ষ দিকে চলাচল করতে সক্ষম করে। বেড এবং ওয়ার্কটেবল লেভেল সহজে সামঞ্জস্য করার জন্য বেডের নীচের পৃষ্ঠে সামঞ্জস্যযোগ্য বোল্ট বিতরণ করা হয়।
২. মোবাইল গ্যান্ট্রি:
মোবাইল গ্যান্ট্রি ধূসর লোহা (HT250) থেকে ঢালাই এবং মেশিনে তৈরি। গ্যান্ট্রির সামনে দুটি উচ্চ-ভারবহনকারী রোলিং লিনিয়ার গাইড পেয়ার, দুটি সেট নির্ভুল বল স্ক্রু পেয়ার এবং দুটি সার্ভো মোটর লাগানো আছে, যা পাওয়ার হেড স্লাইডকে Y-অক্ষ বরাবর চলাচল করতে সক্ষম করে। প্রতিটি পাওয়ার হেড স্লাইডে একটি ড্রিলিং পাওয়ার হেড লাগানো আছে। গ্যান্ট্রি চলাচল সার্ভো মোটর দ্বারা নির্ভুল কাপলিংয়ের মাধ্যমে বল স্ক্রু চালানোর মাধ্যমে অর্জন করা হয়।
৩. মুভিং স্যাডল
মুভিং স্যাডল একটি নির্ভুল ঢালাই লোহা কাঠামোগত উপাদান। এটি দুটি উচ্চ-ভারবহনকারী সিএনসি হার্ডেনড গাইড স্লাইড, একটি নির্ভুল বল স্ক্রু পেয়ার এবং একটি সার্ভো মোটরের সাথে সংযুক্ত একটি উচ্চ-নির্ভুল প্ল্যানেটারি রিডিউসার দিয়ে সজ্জিত। এটি ড্রিলিং হেডকে Z-অক্ষ বরাবর চলাচল করতে চালিত করে, যা দ্রুত অগ্রসর, ফিড, দ্রুত প্রত্যাহার এবং থামার ক্রিয়াগুলি সক্ষম করে। এটি স্বয়ংক্রিয় চিপ ব্রেকিং, চিপ অপসারণ এবং বিরতি ফাংশনও বৈশিষ্ট্যযুক্ত।
৪. ড্রিলিং পাওয়ার হেড:
ড্রিলিং পাওয়ার হেড একটি ডেডিকেটেড থ্রি-ফেজ স্পিন্ডল মোটর ব্যবহার করে, যা সরাসরি একটি নির্ভুল স্পিন্ডল চালায়। স্পিন্ডলটি স্টেপলেস গতি নিয়ন্ত্রণ অর্জনের জন্য একটি পাঁচ-সারি জাপানি অ্যাঙ্গুলার কন্টাক্ট বিয়ারিং (তিনটি সামনে, দুটি পিছনে) ব্যবহার করে। ফিড একটি সার্ভো মোটর এবং বল স্ক্রু দ্বারা চালিত হয়। X এবং Y অক্ষগুলি লিঙ্ক করা যেতে পারে, সেমি-ক্লোজড-লুপ নিয়ন্ত্রণ ব্যবহার করে, লিনিয়ার এবং সার্কুলার ইন্টারপোলেশন ফাংশনগুলি সক্ষম করে। স্পিন্ডলের শেষ একটি ER টুল হোল্ডার।

 আপনার বার্তাটি 20-3,000 টির মধ্যে হতে হবে!